क्या हुआ
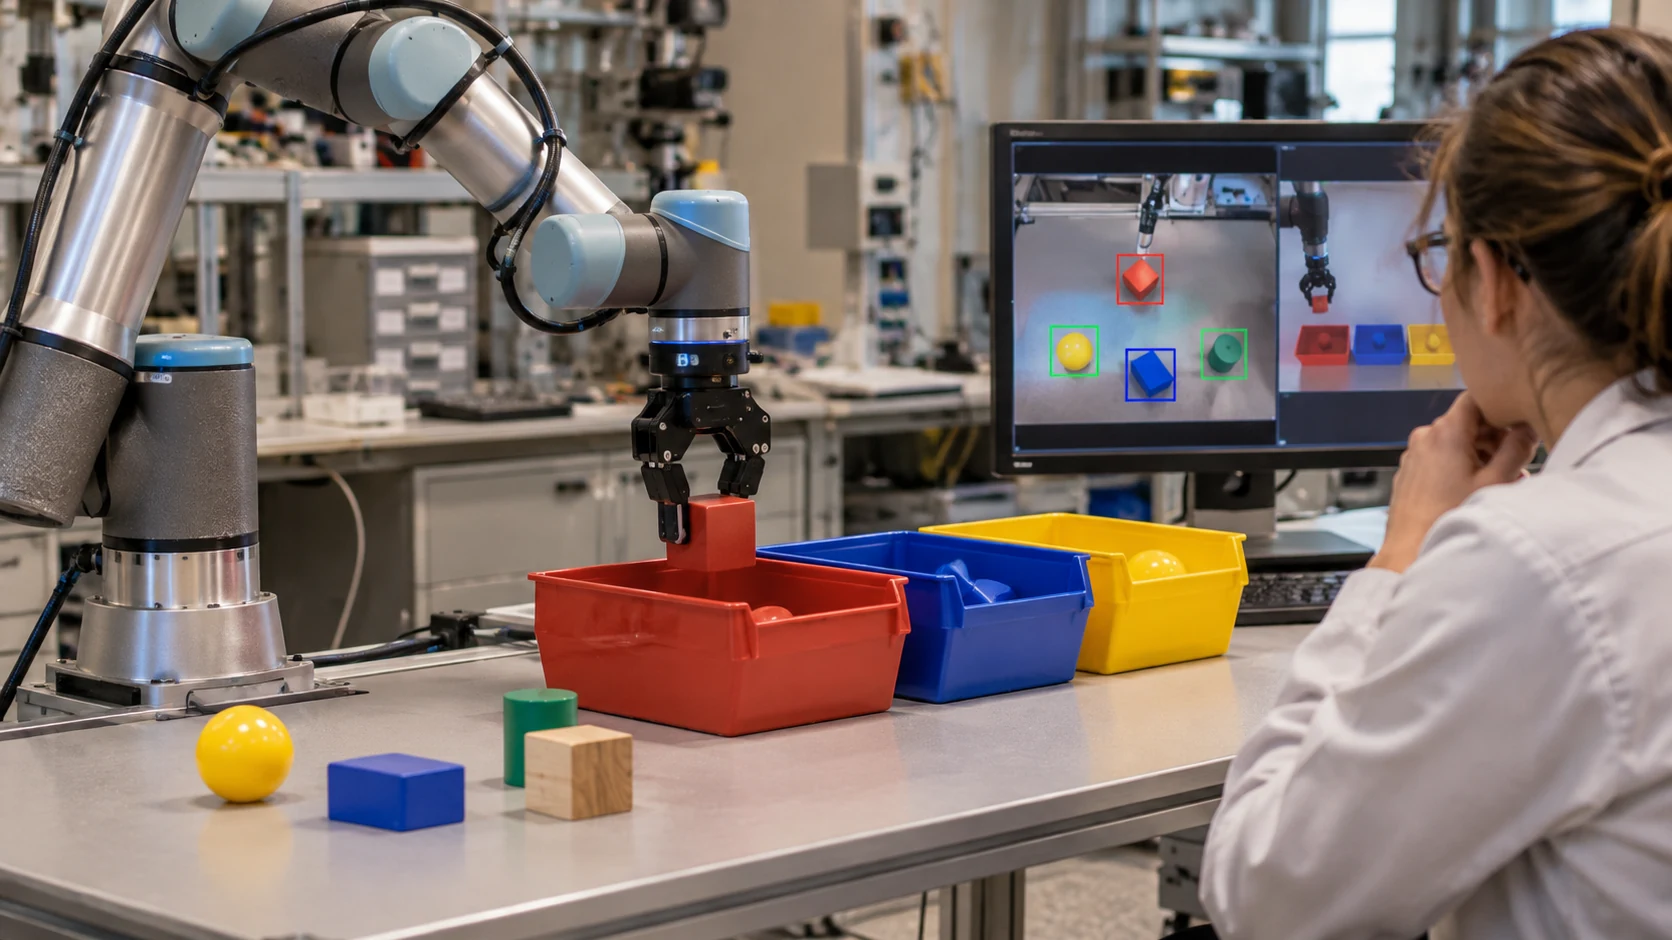
एमआईटी के शोधकर्ताओं ने UQ-DAAAM नाम का रोबोट मेमोरी सिस्टम विकसित किया है, जो संग्रहीत ऑब्जेक्ट विवरणों में से उन विवरणों का पता लगाता है जिनके गलत होने की संभावना है और उन्हें सुधारता है, MIT News ने रिपोर्ट किया। ग्रेजुएट छात्र Harry Zhang और Nicolas Gorlo शोधपत्र के सह-प्रमुख लेखक हैं, जबकि एसोसिएट प्रोफेसर Luca Carlone वरिष्ठ लेखक हैं। यह शोधपत्र Conference on Neural Information Processing Systems में प्रस्तुत किया जाना है।
यह सिस्टम मापता है कि एक विज़न-लैंग्वेज मॉडल को किसी कैप्शन के शब्दों पर कितना भरोसा है, फिर उस कैप्शन को उसी ऑब्जेक्ट के अन्य कोणों से लिए गए विवरणों से मिलाकर जांचता है। दोनों संकेतों को मिलाकर एक अकेला अनिश्चितता स्कोर बनाया जाता है। तय सीमा से ऊपर जाने पर एक सरल नियम जांच के लिए अतिरिक्त फ्रेम चुनता है। टीम ने गणितीय रूप से सिद्ध किया कि यह नियम मॉडल को दोबारा चलाए बिना सबसे अच्छे फ्रेम चुन सकता है, जिससे गणना में भारी कमी आती है। इसके बाद एक लार्ज लैंग्वेज मॉडल चुने गए कैप्शन को मिलाता है और नए व अधिक स्पष्ट कैप्शन को प्राथमिकता देता है।
शोधकर्ताओं के अनुसार, इस परिष्करण चरण ने लगभग 92 प्रतिशत ऑब्जेक्ट के मामले में अस्पष्टताएं सुलझा दीं, जबकि हर ऑब्जेक्ट के लिए केवल दो अतिरिक्त कैप्शन की ज़रूरत पड़ी, और इसने विवरणों की सटीकता को मौजूदा सर्वश्रेष्ठ तरीके से 5 प्रतिशत बढ़ा दिया। यह ऑब्जेक्ट, उनकी स्थिति और उन्हें आखिरी बार कब देखा गया था, इन सवालों को भी बेसलाइन तरीकों से अधिक सटीकता से संभाल पाया। Carlone ने कहा कि रोबोट का अपने ज्ञान की सीमाओं को पहचानना फिज़िकल AI को सुरक्षित रूप से तैनात करने के लिए ज़रूरी होगा।
पृष्ठभूमि
यह काम उसी समूह के पहले के सिस्टम DAAAM का विस्तार है। DAAAM रोबोट के ऑनबोर्ड कैमरों से दिखने वाले ऑब्जेक्ट के कैप्शन बनाने के लिए एक विज़न-लैंग्वेज मॉडल का उपयोग करता था और उन कैप्शन को बाद में पूछताछ के लिए 3D मैप में संग्रहीत करता था। आंशिक, दूर के, धुंधले या कम रोशनी वाले दृश्य उसे भटका सकते थे, जैसे किसी भूरी चिमनी को गिलहरी समझ लेना। इस काम को आंशिक रूप से U.S. Office of Naval Research और U.S. Army Research Laboratory का सहयोग मिला।
ब्रीफ़िंग
टेक का पूरा सप्ताह, एक ईमेल में।
हर सप्ताह वे रिपोर्ट्स जो आपके समय के लायक हैं। कभी भी अनसब्सक्राइब करें।