Qué ha ocurrido
Investigadores del MIT han desarrollado UQ-DAAAM, un sistema de memoria para robots que detecta las descripciones de objetos almacenadas que probablemente sean erróneas y las corrige, según informó MIT News. Los estudiantes de posgrado Harry Zhang y Nicolas Gorlo son los coautores principales del artículo, y el profesor asociado Luca Carlone, el autor sénior. El trabajo se presentará en la Conference on Neural Information Processing Systems.
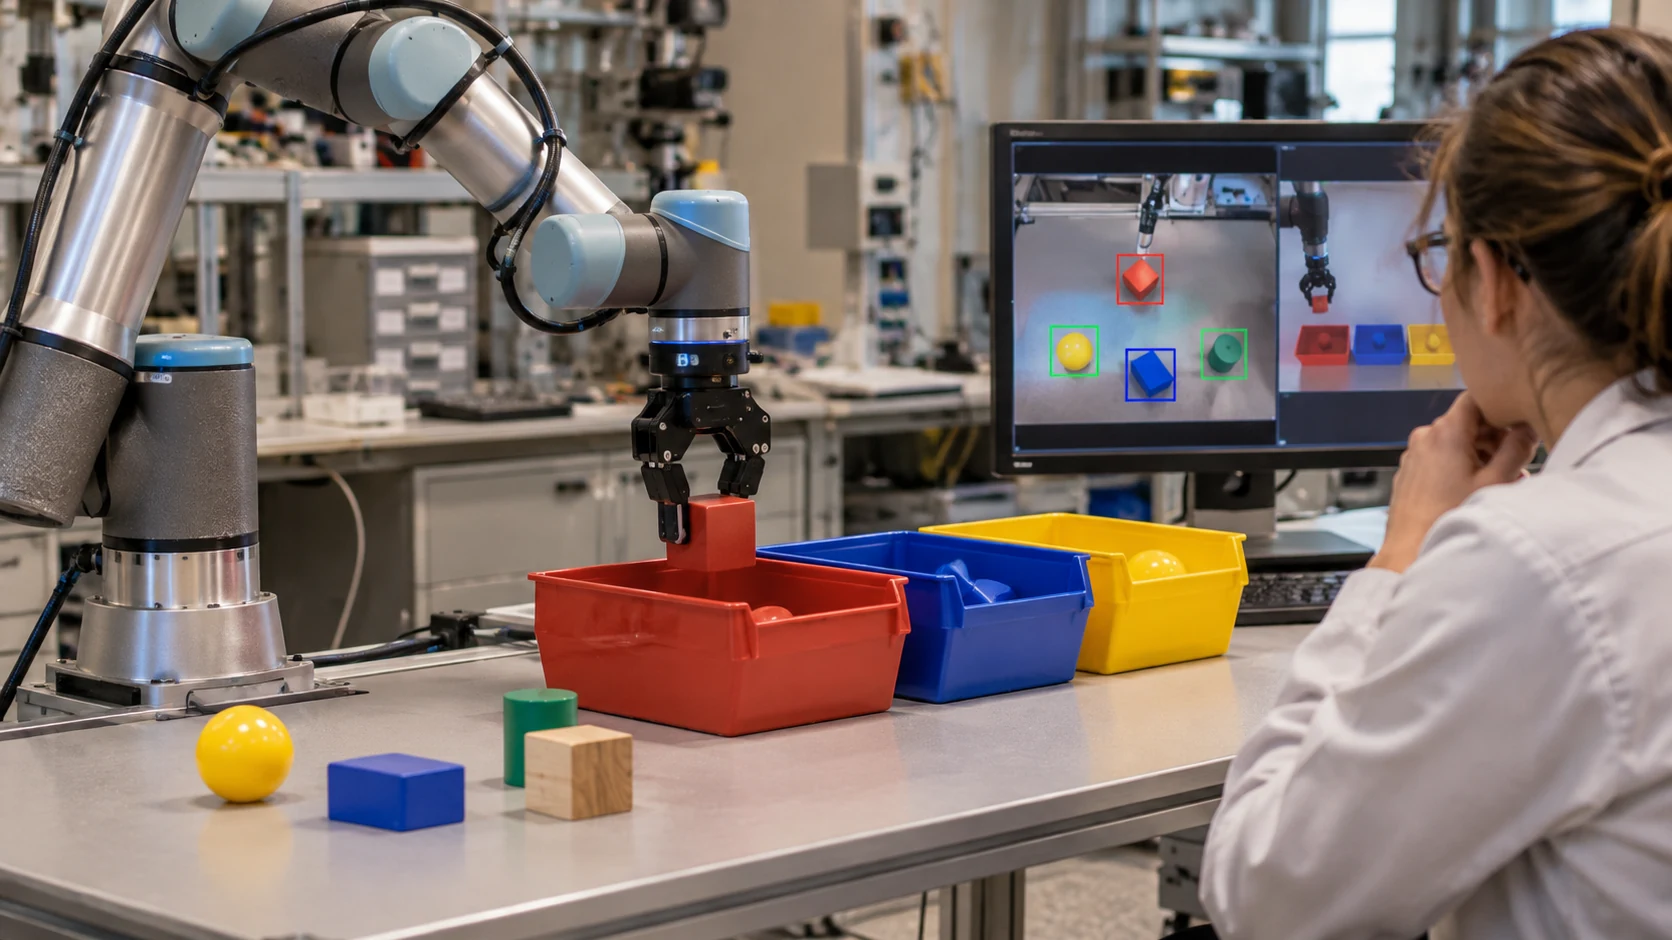
El sistema mide el grado de confianza de un modelo de visión y lenguaje en las palabras de una descripción y luego contrasta esa descripción con las del mismo objeto captadas desde otros ángulos. Ambas señales se fusionan en una única puntuación de incertidumbre. Si esta supera un umbral establecido, una regla sencilla elige fotogramas adicionales para examinar. El equipo demostró matemáticamente que esa regla puede seleccionar los mejores fotogramas sin volver a ejecutar el modelo, lo que reduce de forma drástica el cálculo. Después, un modelo de lenguaje de gran tamaño combina las descripciones seleccionadas, dando preferencia a las más recientes y claras.
Según los investigadores, el paso de refinamiento resolvió las ambigüedades en aproximadamente el 92 por ciento de los objetos y solo necesitó dos descripciones adicionales por objeto, además de mejorar en un 5 por ciento la precisión de las descripciones respecto al estado del arte. También respondió con mayor acierto que los métodos de referencia a preguntas sobre los objetos, su ubicación y cuándo se vieron por última vez. Carlone afirmó que permitir que un robot reconozca los límites de su propio conocimiento será esencial para desplegar la IA física de forma segura.
Contexto
El trabajo amplía DAAAM, un sistema anterior del mismo grupo. DAAAM empleaba un modelo de visión y lenguaje para describir los objetos vistos a través de las cámaras integradas de un robot y guardaba esas descripciones en un mapa 3D para consultas posteriores. Las vistas parciales, lejanas, borrosas o poco iluminadas podían confundirlo, como tomar una chimenea gris por una ardilla. Parte de la financiación procedió de la Office of Naval Research y del Army Research Laboratory de Estados Unidos.
El boletín
La semana tecnológica, en un solo correo.
Las crónicas que merecen su tiempo, cada semana. Cancele la suscripción cuando quiera.