ما الذي حدث
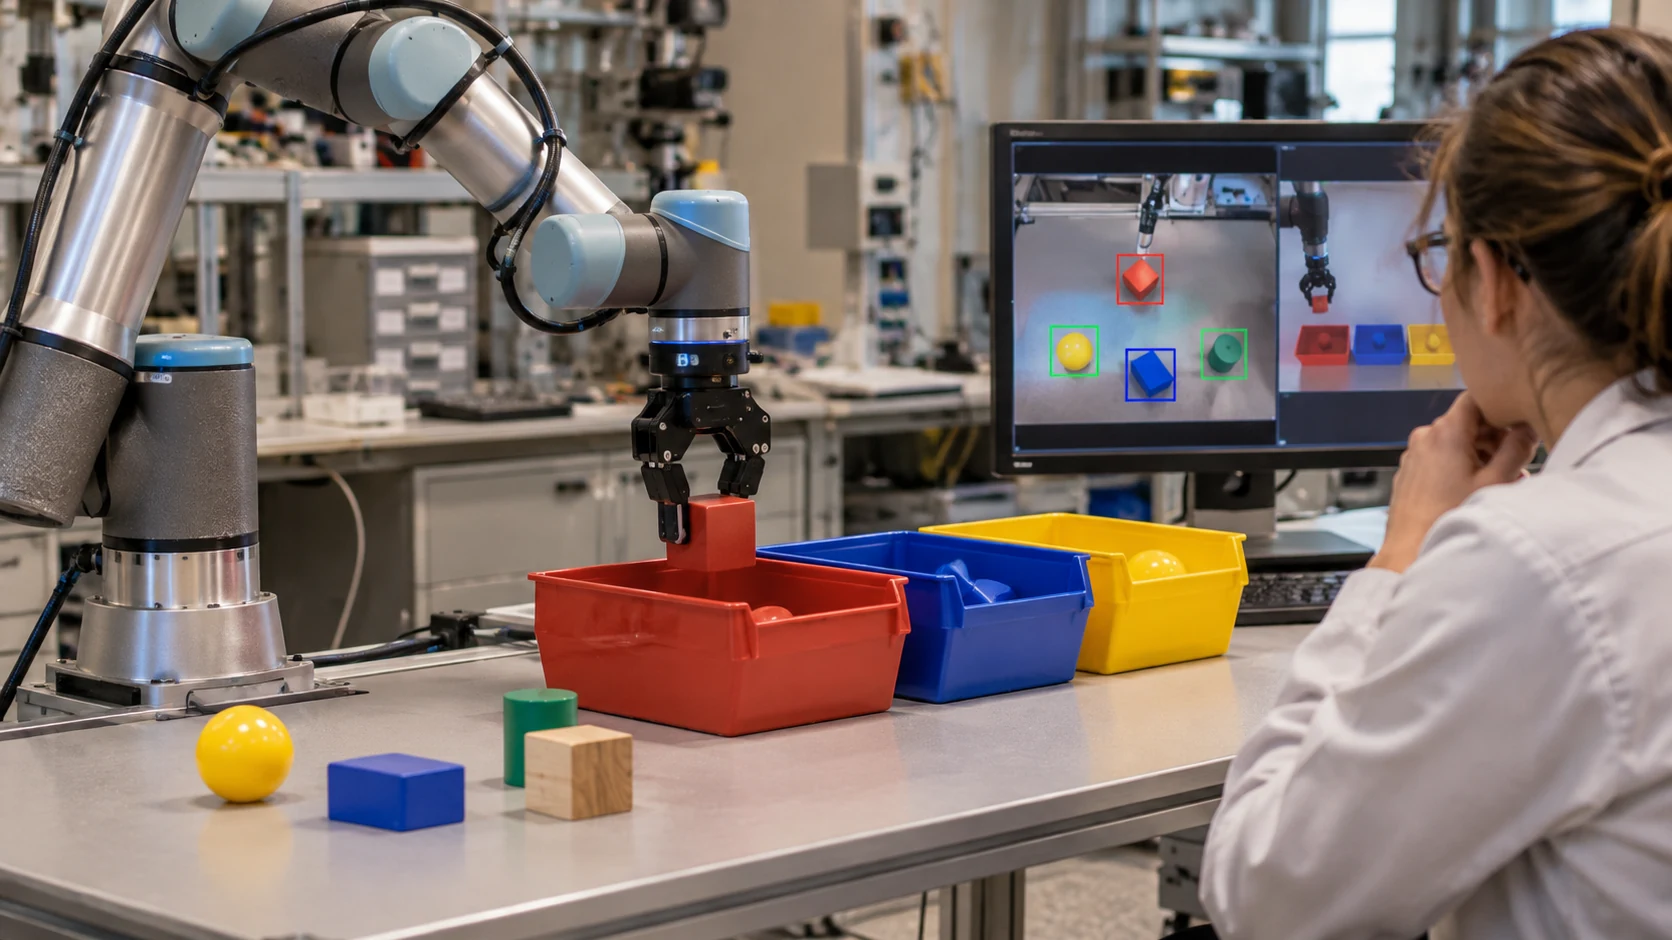
طوّر باحثون في MIT نظام UQ-DAAAM، وهو نظام ذاكرة للروبوتات يكتشف أوصاف الأجسام المخزّنة التي يُرجَّح أن تكون خاطئة ويصححها، بحسب ما أوردته MIT News. وطالبا الدراسات العليا Harry Zhang وNicolas Gorlo هما المؤلفان الرئيسيان المشاركان في الورقة البحثية، فيما يتولى الأستاذ المشارك Luca Carlone دور المؤلف الأقدم. وستُعرض الورقة في مؤتمر Conference on Neural Information Processing Systems.
يقيس النظام مدى ثقة نموذج الرؤية واللغة بكلمات الوصف، ثم يقارن ذلك الوصف بأوصاف للجسم نفسه التُقطت من زوايا أخرى. ويُدمج المؤشران في درجة واحدة لعدم اليقين. وعند تجاوز عتبة محددة، تختار قاعدة بسيطة إطارات إضافية لفحصها. وقد أثبت الفريق رياضيًا أن هذه القاعدة قادرة على اختيار أفضل الإطارات دون إعادة تشغيل النموذج، مما يقلص الحوسبة بدرجة كبيرة. بعد ذلك يدمج نموذج لغوي كبير الأوصاف المختارة، مفضّلًا الأحدث والأوضح منها.
وبحسب الباحثين، حلّت خطوة التحسين الغموض لدى نحو 92 في المئة من الأجسام، مع الحاجة إلى وصفين إضافيين فقط لكل جسم، ورفعت دقة الوصف بنسبة 5 في المئة مقارنة بأحدث ما توصلت إليه التقنيات. كما تعاملت بدقة أكبر مع الأسئلة عن الأجسام وأماكنها ووقت آخر رؤية لها مقارنة بالطرق المرجعية. وقال Carlone إن تمكين الروبوت من إدراك حدود معرفته سيكون أساسيًا لنشر الذكاء الاصطناعي المادي بأمان.
السياق
يوسّع هذا العمل نظام DAAAM السابق من المجموعة نفسها. فقد استخدم DAAAM نموذج رؤية ولغة لوصف الأجسام التي ترصدها الكاميرات المثبتة على الروبوت، وخزّن تلك الأوصاف في خريطة ثلاثية الأبعاد للاستعلام عنها لاحقًا. وكانت المشاهد الجزئية أو البعيدة أو الضبابية أو الخافتة قد تضلله، كأن يحسب مدخنة رمادية سنجابًا. وجاء جزء من الدعم من مكتب الأبحاث البحرية الأمريكي ومختبر أبحاث الجيش الأمريكي.
الموجز
أسبوع التقنية في رسالة واحدة.
التقارير التي تستحق وقتك، كل أسبوع. يمكنك إلغاء الاشتراك في أي وقت.